Box Catch — G1 Package-Delivery Campaign (a100-1)
2026-08-31 现状:
新一代 v83b:GT 完美抛 30.8%(上代 20.9%),部署口径偏球 12.8% = 真机跑过的 v38e 的 5.3 倍,手臂标准保持(垂手→抬臂,机械门保证不可作弊)· 倾角门 40° 已裁定,手臂档解锁上机 ·
真机可用接球率仍为 0(43 场里唯二有分数的因幸存者偏差作废)· 天花板 46.8%(真值观测+完美抛),目标 80% 尚差 2.4-7 倍
⚠️ 本页下方 2026-07 及更早的头条率(M3 83.8 / M5 68.8 / 预演 50.0 / v1 80.5 等)均已作废 —— 闩锁尺子,从未 per-throw 复核。当前有效数据见 里程碑与关键结论。
① 感知 detector现役 ft_v2@0.25RF-DETR v2(mAP .864)+深度+KF;真机链已标定(FAR/NEAR 分档检出);过卷 68.8 作废
② 接箱 state policy现役 v83b(手臂标准)GT 完美抛 30.8% / 部署口径偏球 12.8%;冠军 s37@749 M3 83.8 / M5 68.8 已作废(闩锁尺子)
③ 携行 SONIC送货员验收 5/5mb 闭环导航+慢放配方(m4b4); 权重全套在库
④ 交接 catch→carryPorter Phase 5chain v3 设计就绪(姿态失配已诊断); 全链唯一未通环节
⑤ 真机已修复·多次上机07-18 事故已闭环修复;08-23 真机首次自由站立接球(E2);此后多场真机(含 08-30 取证场);手臂标准档已认证可上机
⑥ Porter 全链开工sim 全链(视觉接箱→携行→找假人→递交)=真机代码; 7 阶段带门禁
事故因果链(A/B+统计实锤): 武装 2s ramp 把"目标混回当前姿势"→ 策略赖以撑体重的 PD 误差归零(71→6Nm)→ 塌陷→挣扎甩腿(17-30 rad/s+踝撞限位 0.8s)→损伤。修复=瞬时全权+状态门禁; 模型喂同款坏观测平静站立(无罪)。
🤖 真机 & Porter
🎯 抗噪战役(v25→s37)
🚶 SONIC 携行
🏆 Catch 榜
🗄️ 历史档案
🏭 Warehouse 全链循环 demo + v33 包络/限位战役 2026-07-31→08-04 · 教授演示素材 · 纯真视觉 + 全物理碰撞 + 一套部署代码(twin=真机同二进制)
🏆 v33 终版 demo
卡车高位死亡带 7 投 7 接 6 递零摔(一镜到底)
G1 扔箱人在货舱内走动持箱 3-9s 随机突抛(出手 ~2.0m,前一天该区 v31c 仅 18%)· v33_599 包络微调后满分局 · G1 收货人(GDINO 认 person)· 每链: 接箱→一tick切换→抱行→scan找人→递交→人收走→返站→re-arm
🎉 6 递循环首证
9 投 8 接 6 完整递送(末尾 4 连击),两次滑箱护栏拒切后自动恢复
loop_test14 · 循环状态机对全部六类失败闭环: miss→回收重投 / 滑箱→LATCH-SIGHT 拒切 / 途中掉箱→幽灵返站 / 递成→返站 re-arm · 递出的箱子真实堆在传送带上(道具全碰撞)· 零摔零护栏误触发
👁 机器人第一视角
OAK 鱼眼 = detector 真实输入 · HUD 标注 stage/在跑策略/检测判决
绿框=过全部门控进 KF · 红框=被拒(SIZE/DEPTH/STATIC 标原因: 卡车轮曾是穿尺寸门的假阳性, 裙板+静态抑制双修)· 黄框=怀中箱喂 carry 心跳侧通道 · 0-33s 吊挂(policy none, 画面歪)→ 41s v31c 一tick接管调平
👁 v33 局 POV
7×7 满分局的第一视角(含 G1 扔箱人走动持箱全程)
持箱期策略"装看不见"(person-region 抑制 + 静止≥2s 静态抑制), 出手瞬间检测恢复、KF 0.2-0.3s 重捕获(五投出手时 KF 误差 0.21-0.46m = 走动持箱零污染)
🤾 walking thrower
双 G1 版: 扔箱人+收货人都是 G1(mocap 雕像, GDINO 6/6 认 person)
双人消歧: PORTER_PERSON_SIDE 送货方向先验单局拦截 36 次"把扔箱人当收货人" · 持箱几秒不抛/边走边持均验证(hold6: 静置 6s 后抛 2/3 接)
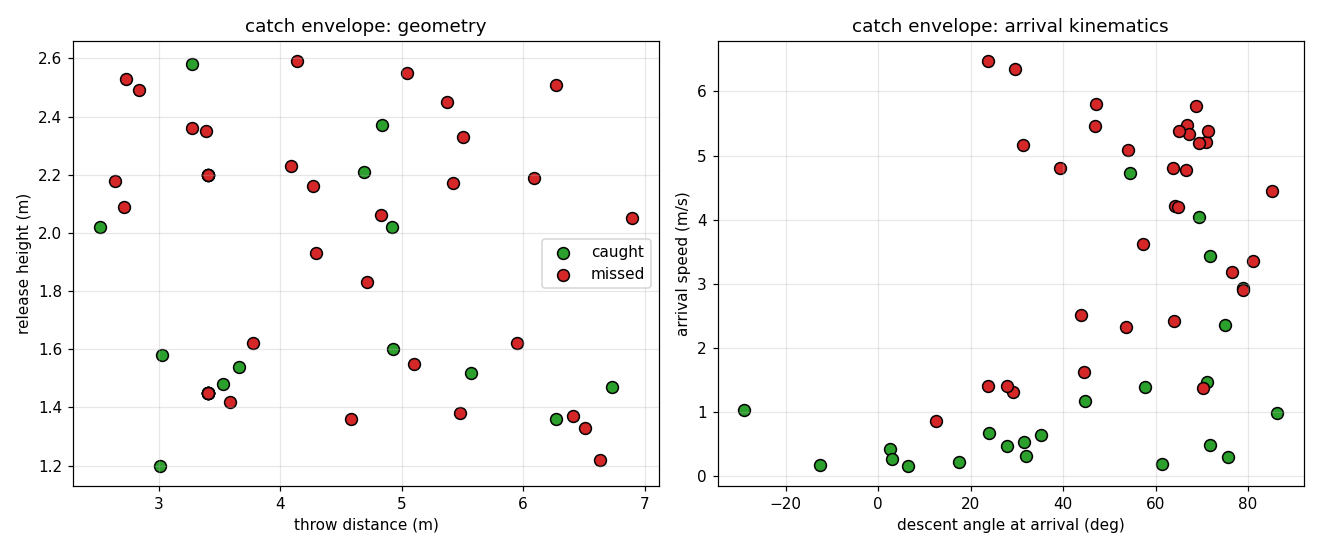
📈 能力包络
55 投扫描: 能力边界 = 训练 DR 边界, 逐格重合
训练区(高<1.7m·距<4m) 80% · 高位带 18% · 远距 36% → 对症微调(仅拓宽投掷 DR, warm-start 一夜): 死亡带 18%→79%(p≈0.002), 常规区无回归, freeze 注入 tilt 峰 7.8° 零摔
| 候选(死亡带同 seed) | 死亡带 z1.7-2.4 | 常规区 z1.2-1.6 | 摔 | 接球段超限指令 | 定性 |
|---|
| v33_599 裸奔 | 79% | 80% | 0 | ~5000+/局(滥用) | 成绩最好, 但怼限位=卸载即砸真机, 不可上硬件 |
| v34_599(合法冠军) | 50% | 36% | 0 | 5344(被部署钳拦下) | 钳制训练部署一致 · 当前部署候选 |
| v35_999(最干净手) | 36% | 2/3(n小) | 0 | 126(戒断 97.6%) | 命令流干净, 成绩换的 |
🔩 限位战役(2026-08-02→04, 部署审计副产物): 4 参考栈 84 项样板审计 → 修 4 高危(异常必阻尼/全29关节 35rad/s 硬切/PD 目标钳制到 URDF 限位/NaN 拒发)→ 钳制遥测揪出策略把踝目标打到限位外 1.8-2.45 rad 当免费满油门(带载隐形——社区通行的"实际位置罚"全体失明; 卸载即撞限位 = 07-18 坏腿同款物理)。到电机的超限指令自 v34 起 = 0(代码保证); 训练侧 v35 戒断 97.6%。诚实脚注: v33 的 79%/80% 是"含限位技巧"的历史测量, 合法力矩天花板当前 36-50%(踝 kp×限位内误差 ≈ 电机额定一半)——差值即动作表达力升级(模仿引导/前馈力矩/LATENT 流形先验)的目标增量。参考: LATENT(G1 网球, 限位=准终止定价)· ETH 羽毛球(软罚不够→约束RL)· HITTER。
🤖 真机战役与事故闭环 2026-07-16→19 · 三次上机 · 一次硬件损伤 · 四根因全修
INCIDENT 07-18
腿部损伤: 武装 2s ramp = 支撑力矩清零器
策略靠"目标大幅偏离当前姿势"产生 71Nm 支撑力(PD 当力控); ramp 把目标混回当前姿势→6Nm(−91%)→塌陷→挣扎 1.36s(峰值 30 rad/s, 左踝贴机械限位 0.8s)→损伤。rig 统计: 有 ramp 12/12 摔(0.4s 内), 无 ramp 0/12; 幻影观测有无不影响。
模型无罪
隔离实验: 纯考试 rig 喂同款坏观测 → 平静站立
侧向 0.55m 幻影/站立中突跳/高度幻影三臂 ×25s: 全部站住, 峰值腿速与干净组相同(11.2-11.5)。暴力需要 deploy 语境, 不在权重。v29 平滑降级为常规升级。
连带三 bug
总线冲突 · 幽灵箱 · odom 标定
①出厂 ai 服务未释放, 1kHz 抢 lowcmd(历次"嗡嗡响/软"元凶) ②镜像 FK 缺 mj_camlight→所有检测投影到世界原点(真机 dump 实锤 [-1.72,0.02,-0.67] age0) ③吊挂期腿式里程计漂移 0.5m 污染启动标定→武装瞬间重标定。
护栏套件(超已发表实践)
10-agent 护栏研究 + 社区深度调研定版
积分腿速(1.5rad/100ms, 接球零误触) · base_speed 1.8 · obs 腐坏门 · 幽灵箱网 · 看门狗/温度/理智钳 · 状态门禁+瞬时全权。力矩族全族死刑(真机健康站立 0.3-168Nm 盖住 runaway 全区间); 参考栈(unitree官方/BM/OmniH2O)runtime 护栏≈零, 腐坏观测=社区公认开放失败类。
🧪 DDS 孪生: 原封部署代码在 MuJoCo 闭环 全真栈(onboard+node+相机线格式零修改) · 事故 A/B 复现
FULL REAL STACK
真栈 10 抛: 接 3 / 零中途摔
真 onboard+真 node+OAK 相机模拟器打 MuJoCo 孪生; 注入 0.41m odom 漂移, 武装瞬间重标定 1 tick 清零。台架因检测域伪影(渲染域>2.5m 检出塌方)系统性低估, 真机预测带以 M5 为准。
事故复现组
同款漂移 + 关掉重标定 → 塌
与左侧唯一差别=标定开关。策略从武装起对抗幻影(obs 说骨盆 0.98m 实际 0.74)→深蹲挣扎→坍塌。
📦 Porter 全链(维修窗口主线) 抛箱→s37 接→切 SONIC 携行→视觉找假人→0.8m 递交 · 代码即真机部署栈
🎉 FIRST FULL CHAIN
全链首通(2026-07-24): 接箱→切换→携行→到点, 箱在怀 40s
GAPRAND167_v28@500 · 真保真视觉(RF-DETR 10ms/30fps×真丢帧签名+时戳补偿, 跟踪 p50 0.22m) · 1.0s 锁定→静止门→一 tick 换参考+换增益(零 blend, seam 0.000)→SEG 抱姿→mb 规划携行 2.86m→到点 0.16m 站定 · JV 护栏 v3(200ms 密度判据, 事故延迟仅 +120ms): 同种子误杀 12/20→0, 真事故类(峰2.31)照杀
| Phase | 内容 | 门禁 | 状态 |
|---|
| 0 | 融合 ONNX 导出 + 对拍仪 + 推理基准 | 对拍≤1e-5 · tick p95<12ms | ✅ 对拍 3.3e-6 · ORT p95 1.48ms |
| M | 假人检出尺子 | ≥80%@4m | ✅ 100%@≤4.5m |
| 1★ | SONIC MuJoCo 步态硬测(最大风险前置) | 站 30s+前进≥60%(stretch≤2) | ✅ 18/18 全 stretch — 头号风险蒸发 |
| 2-4 | DDS 闭环 → 空手导航 → 视觉找人 | 各 ≥4/6 | ✅ 6/6 · 6/6 · 6/6(找人停距 0.84-0.86m, 人位误差 6.9cm) |
| 5a | catch→carry 一 tick 切换(零 blend) | 空手 6/6 | ✅ 6/6, 14/14 切换 seam 0.000 |
| 5b | 带箱全链(真检测器 RF-DETR 入环 + JV 护栏 v3 密度判据) | ≥4/6 | 🟠 首通达成(brep7): 接住→切换(箱-胸8.8cm)→携行2.86m(≤12.8cm)→到点0.16m·箱在怀40s; 当前真接 2/20, 主拦截=速度护栏(6次, 待包络重标定) |
| 6 | 全链 E2E + 递交 demo | ≥3/6 | ⚪ 排队 |
🎯 抗噪训练 vs sim2sim 税 2026-07-16 · 大门 = M3(MuJoCo清)≥78 且 M5(真感知链)≥51 · Isaac 本地尺已无 ranking 效力(对真链反向)
| ckpt | Isaac清 | M3 | 税 | M5 | 判决 |
|---|
| 冠军 v4(GT训练) | 83-91 | 82.5 | −1 | 50-51 | 部署王座, 今晚真机 demo 用它 |
| dr3@1500(差分腐蚀) | 77.9 | 57.5 | −20 | 28.7 | ❌ 排序反转的发现者 |
| kf1@1000(KF腐蚀) | 76.3 | 26.3 | −50 | 31.2 | ❌ 税律定形: 腐蚀越狠税越重; 但 M5>M3 = 训练分布=部署分布方向成立 |
| kf2bf@500(盲帧flag) | 74.0/KF14.6 | — | — | — | ❌ 反面锚点: 多付12分清尺换2.3分KF(噪声内) |
| 探针②冻结内层@500 | 77.4/KF10.3 | 判卷中 | ? | — | 杀标准处决(零抗噪); M3 判"内部先验"机制生死 |
| 探针③ KL锚(β=1) | @1000崩: 64.4/KF1.3 | 判卷中 | ? | — | ❌ 每迭代1次KL打不过PPO 40次minibatch(kl 0→141); 强锚版留待税谱判决 |
| kf5dyn 动力学DR@500 | 76.5/KF17.4(家族最高) | 判卷中 | ? | — | PD±20%/摩擦/重力/箱重全抖动; 税<10 则为配方骨架 |
| ★ v26lat 延迟DR@999 | 82.2 长评(309投) | 判卷中 | ? | — | 动作延迟0/20/40ms ring buffer; 曲线72.4(摔,渲染抓获)→82.2→84.2; 渲染=教科书床托; 等 M-延迟20ms门(冠军0%,目标70+) |
🏆 THRONE
BLIND167 过 M5 真视觉链: 盲区全黑仍接住
左=机载第一视角(RF-DETR框); 接住瞬间画面全黑(<1m盲区)——策略靠外推+盲龄感知在失明中完成接取
税律(3090 M5 校准, 3点单调): 无腐蚀−1 → 差分−20 → KF−50。机制假说 = obs 不可信时 PPO 把行为压向 Isaac 特化的内部动力学先验, 跨引擎即碎; 真机=第三个引擎, 税只会更重 → 不解决税, 抗噪训练全白练。双探针 = 同一假说两种修法(物理冻结 vs KL软锚)赛跑, M3 税小者当下一代配方骨架。真机侧: A线感知标定采集中(检测器 domain gap/深度/延迟/几何 四未知数上秤)。
v25-DR 伪噪尺时代全记录 (2026-07-15, 已被 M5 校准降级为训练期粗筛)
| 版本@iter | 清(GT尺) | 伪噪尺 | 判决 |
|---|
| 原版冠军 v4_3point | 85.4% | 21.2% | 基线: 检测器噪声下崩(=M5 51% 的 sim 镜像) |
| dr1(逐帧差分vel, 噪声5×超配) | 62.9→40.4 | 32.9→49.5 | ❌ 噪声量级超配→放弃 box obs |
| dr2(5帧差分, 量级贴档案) | 29.8 | 58.7 | ❌ 结构性时滞→分布搬家(噪>清29pp) |
| dr3@1500(+50/50混合锚) | 77.9%(长评317抛) | 61.3% | 交付冠军: 噪+40pp/清−7.5pp; 已推 v24-3090 待 M5 (▶视频) |
| dr3@1999 | 65.3% | 56.9%(合并823抛) | ⚠️ 站点79.8为不可复现异常(两次5200步长评定音) — 被@1500双轴支配 |
| dr3@1750 / dr5(0.65混合)@500 | 80.1 / 80.0 | 57.6 / 44.3 | 前沿中点 / ❌腐蚀信号被稀释 |
| dr4 POSLAG(全程完赛) | 64.0→70.9→77.2→76.7→79.8 | 35.5→54.0→59.6→70.8→65.6 | 唯一两尺同涨家族; @1500 已推 3090 当第三锚点(M3/M5 待判) |
核心发现: actor obs 与 clean 有任何系统性结构差异, 纯腐蚀训练必然分布搬家(非对称 critic 锚不住 actor); 50/50 混合是锚但非根治; 混合比只在帕累托前沿滑动。伪噪尺终局: M5 校准发现其对真链排序反向(dr3 伪噪61.3>>冠军21.2, M5 28.7<<51), 降级为训练期粗筛。
📡 前哨: 零样本噪声扫参 (2026-07-14, DR 立项依据)
| 位置噪声 σ | 速度噪声 σ | 延迟 | 接住率(两轮合并) | 样本 | 判读 |
|---|
| 0(基线) | 0 | 0 | 94.9% | 39 | 基线家族 87-95%(±8-12pp) |
| 2 cm | 0.10 m/s | 0 | 82.3% | 79 | σ≤5cm/延迟≤40ms: 统计不可分 — 无痛区 |
| 5 cm | 0.25 m/s | 0 | 86.3% | 80 |
| 5 cm | 0.25 m/s | 40 ms | 85.3% | 75 |
| 5 cm | 0.25 m/s | 100 ms | 76.0% | 96 | −12pp — 感知延迟预算 <50ms |
| 10 cm | 0.50 m/s | 0 | 65.9% | 82 | −22pp — 粗检测器需 DR finetune |
🚶 携行段 — SONIC 携箱走路 2026-07-14/15 · 零训练打通 · 破局=抱姿写进参考动作(用户提案)
| 轮 | 配置 | 静态托箱 | 携行 | 结论 |
|---|
| 🥇 r8 | 抱姿写进参考, 零钉臂(SONIC 主动跟踪"端着手走路") | 4/4 ✓ | 4/4 ✓ 零训练 | 三通道(命令/动作/本体感知)一致→直立真迈步全程不掉 |
| r9a | 加压: 正常速度 1.0× | 4/4 ✓ | 4/4 ✓ 零瞬掉 | 原生速度跟踪最好, demo 用正速 (▶) |
| r9b | 加压: 5m 三段停走停 | 4/4 ✓ | 3/4 | 掉在起停接缝; motionbricks 连续参考天然规避 (▶) |
| r2-r7 | 死臂钉法(动作层/apply层/掌上床/慢走) | r6起 4/4 | 0/4 ×3 | ❌钉臂与命令/本体感知打架→蹲身→床倾→箱滑; 正解=改参考不改物理 |
🥇 BREAKTHROUGH
r8: SONIC 携箱走路 — 零训练 4/4
对照: 死臂钉法 r7
静态稳 → 起步蹲身 → 箱滑脱
前哨: catch 冠军自家步态携行测试 (2026-07-14) — 蹭行可携但判死"自己走路"路线
| # | 策略 | 接住 | 携行成功率 | 摔倒 | 备注 |
|---|
| 🥇 | 冠军 ArmA_1499(不锁臂) | 31/32 | 100% | 0 | 但步态探针: 0 迈步/抬脚3.3cm=蹭行 0.7m, 非真走路 → 走路交 SONIC |
| 🥈 | v25b_500 贴胸刀(锁臂) | 32/32 | 96.9% | 1 | 贴胸在慢速携行下非硬前置 |
| 🥉 | 冠军(锁臂) | 32/32 | 93.8% | 1 | 锁臂略差 |
| 4 | v25a 碎步罚(锁臂) | 32/32 | 71.9% | 7 | 钉脚习惯损害步态, 淘汰 |
🏆 Catch 策略榜 — v24b 考卷 正面 ±10° 扇 + kp40 + REALIGN · 费率=床托 30 帧口径 · GT 观测
| # | ckpt | 费率 | strict | chest | 备注 | 视频 |
|---|
| 🥇 | ArmA @1499 ★纪录 | 90.8% | 16/16 | 0.23 | 零漂移单调 88.0→90.1→90.8; 三点3s口径 9.0%; 连击死因: 脚动59%>贴胸37%>箱动15% | ▶ |
| 🥈 | ArmB @500(+FRONTAL) | 90.5% | 16/16 | 0.30 | 早峰后缓降; 悬停层中性; 三点 5.2% | ▶ |
| 🥉 | v24b_500 亲本(3090) A100 锚点 | 86.4% | 16/16 | 0.24 | 3090 自家口径 66.3%; 三点 0.0% | ▶ |
| 4 | CHAMPION_v4_3point(3090 v24e) | 85.4% | — | gap门 | 3090 报 83.4%(自家 gap 口径); 我尺三点 6.6%; = v25-DR 的 warm 源 | — |
旧考卷榜 (±45° 扇 + kp14 手臂, 2026-07-12→13) — v22/v23 世代
| # | ckpt | 费率 | foot | strict | 备注 | 视频 |
|---|
| 🥇 | v23i @1499 ★纪录 | 76.8% | 0.31 | 16/16 | 肘部权限 0.35 单调爬升零漂移 | ▶ |
| 🥈 | v23isb @1499 | 71.6% | 0.33 | 16/16 | seed 双胞胎, 掌上稳定 | ▶ |
| 🥉 | v23e @500 | 68.3% | 0.31 | 16/16 | DR考卷前纪录 | ▶ |
| 4 | v23g @1000 | 67.0% | 0.46 | 16/16 | 直立闸大赢家 gbx −0.12 | ▶ |
| 5 | v23f/seedB/v23d/v23a/v23c/v22n/v22k/v22m | 65.2-56.0 | — | — | 世代阶梯, 详见档案页签 | — |
| * | v23h/h2(拦截) · v22l(夹抱) | ❌ | — | — | FALSIFIED: 拦截奖励与收球几何冲突 / 夹抱姿态 | — |
🗄️ 历史档案 v22-v23 世代全记录, 2026-07-12→13
Campaign facts: box 0.34×0.26×0.22 m / 0.18 kg, drag k=0.85, throws 3–4.2 m at 5–7.6 m/s, hover-surprise launch · 双尺协议: GT尺(eval_per_throw) + 伪噪尺(eval_per_throw_drenv, MIX_CLEAN=0) · 每 500-iter 站点: strict + 32-env per-throw + 长评复核(单站读数 ±7pp, 永远看合并样本) · 视频内嵌本页(GitHub Pages), ckpt 归档 v24-3090 / a100-v22k-ckpts 分支.